发生了什么
NVIDIA 发布了 Isaac ROS 5.0,这是一套构建在 ROS 之上的 GPU 加速软件包集合。
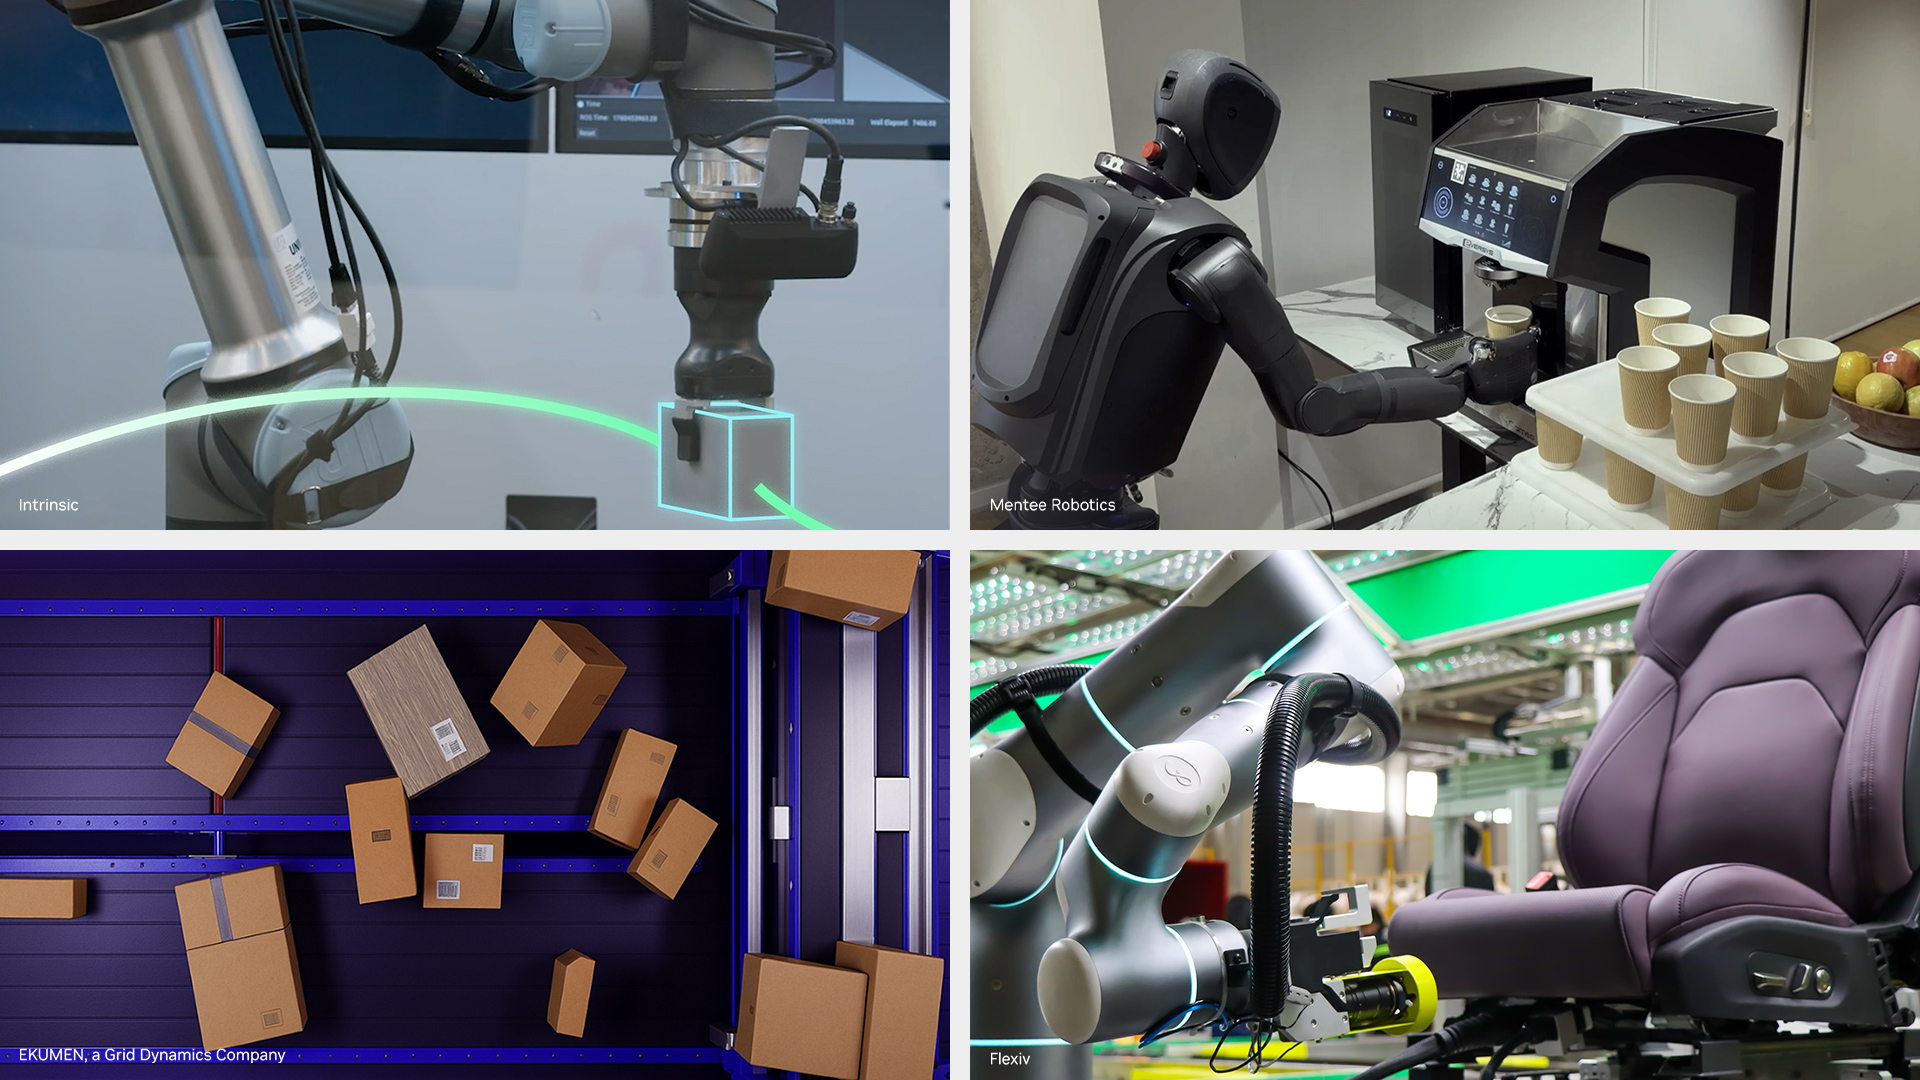
该版本被定位为面向智能体化、开源机器人开发,旨在帮助开发者构建和部署能够在动态环境中感知、推理并行动的机器人应用。
NVIDIA 表示,要开发这类复杂的机器人应用,开发者需要新的物理 AI 模型和工具。ROS 这一开放框架则来自 Open Robotics,用于帮助人类构建机器人。
为什么重要
从发布信息看,NVIDIA 把 Isaac ROS 5.0 与“智能体化”和“开源”两个方向绑定,意味着其机器人软件栈正试图覆盖从模型到部署的完整开发链路。
ROS 作为开放框架被广泛用于机器人构建,而 GPU 加速软件包的加入,可能让开发者在动态环境中实现感知、推理与行动的能力时获得更直接的工具支持。
不过,发布内容未披露具体性能数据、支持平台或可用时间等细节,因此其实际影响仍取决于后续技术资料和开发者采用情况。
关键事实
Isaac ROS 5.0 是一套基于 ROS 的 GPU 加速软件包集合。
该版本于 2026 年 9 月 22 日发布。
ROS 是 Open Robotics 的一个开放框架项目,用于帮助人类构建机器人。
NVIDIA 称,构建可在动态环境中感知、推理和行动的机器人应用需要新的物理 AI 模型和工具。
接下来看什么
后续是否公布 Isaac ROS 5.0 的具体软件包清单、支持的硬件平台以及开发者获取方式。
开源社区与机器人开发者对该版本的采用速度,以及它与其他 ROS 生态工具的兼容情况。
NVIDIA 是否会围绕“物理 AI 模型”给出更多技术说明,以支撑其智能体化机器人开发的定位。